---
kind: project
date: 2025-09-07
summary: からくりによる動力伝達特性を物理的な動きで表現する群ロボット
members:
- yuki-suezawa
- yuchi-yahagi
- young-ah-seong
exhibitions:
- ヒューマンインタフェース学会 シンポジウム2025
cover: cover.jpg
aliases:
- /ja/projects/a9676e665329
- /en/projects/a9676e665329
- /projects/a9676e665329
---
# 動力伝達特性を動きで表現する群ロボット
小さなロボットが背中に乗せたからくりの特性に応じてマットの上を走り回ります。一見似たような形をしているからくり(歯車)ですが、実は動きの特性は全然異なります。本システムは、からくりに詳しくない人でもロボットの動きから伝達特性を予想して動力源に繋げることで、専門的な知識を持たずとも、複雑な動力伝達特性を直感的に理解し、ロボットを自由に組み替えながらからくりを探求する楽しさを得ることができます。
**HIS学会論文概要**
からくり装置が持つ複雑な動力伝達特性は、からくりの魅力であるとともに、直感的な理解が困難なものである。本研究では、モジュール型のからくりツールキットを群ロボットとしてデザインした。各ロボットは固有の特性を持つからくりのモジュールであり、伝達特性を物理的な動きで自ら表現する。ユーザーはこれらの動きを手掛かりにロボットを並び替え、システム全体の動力伝達の変化を探求できる。
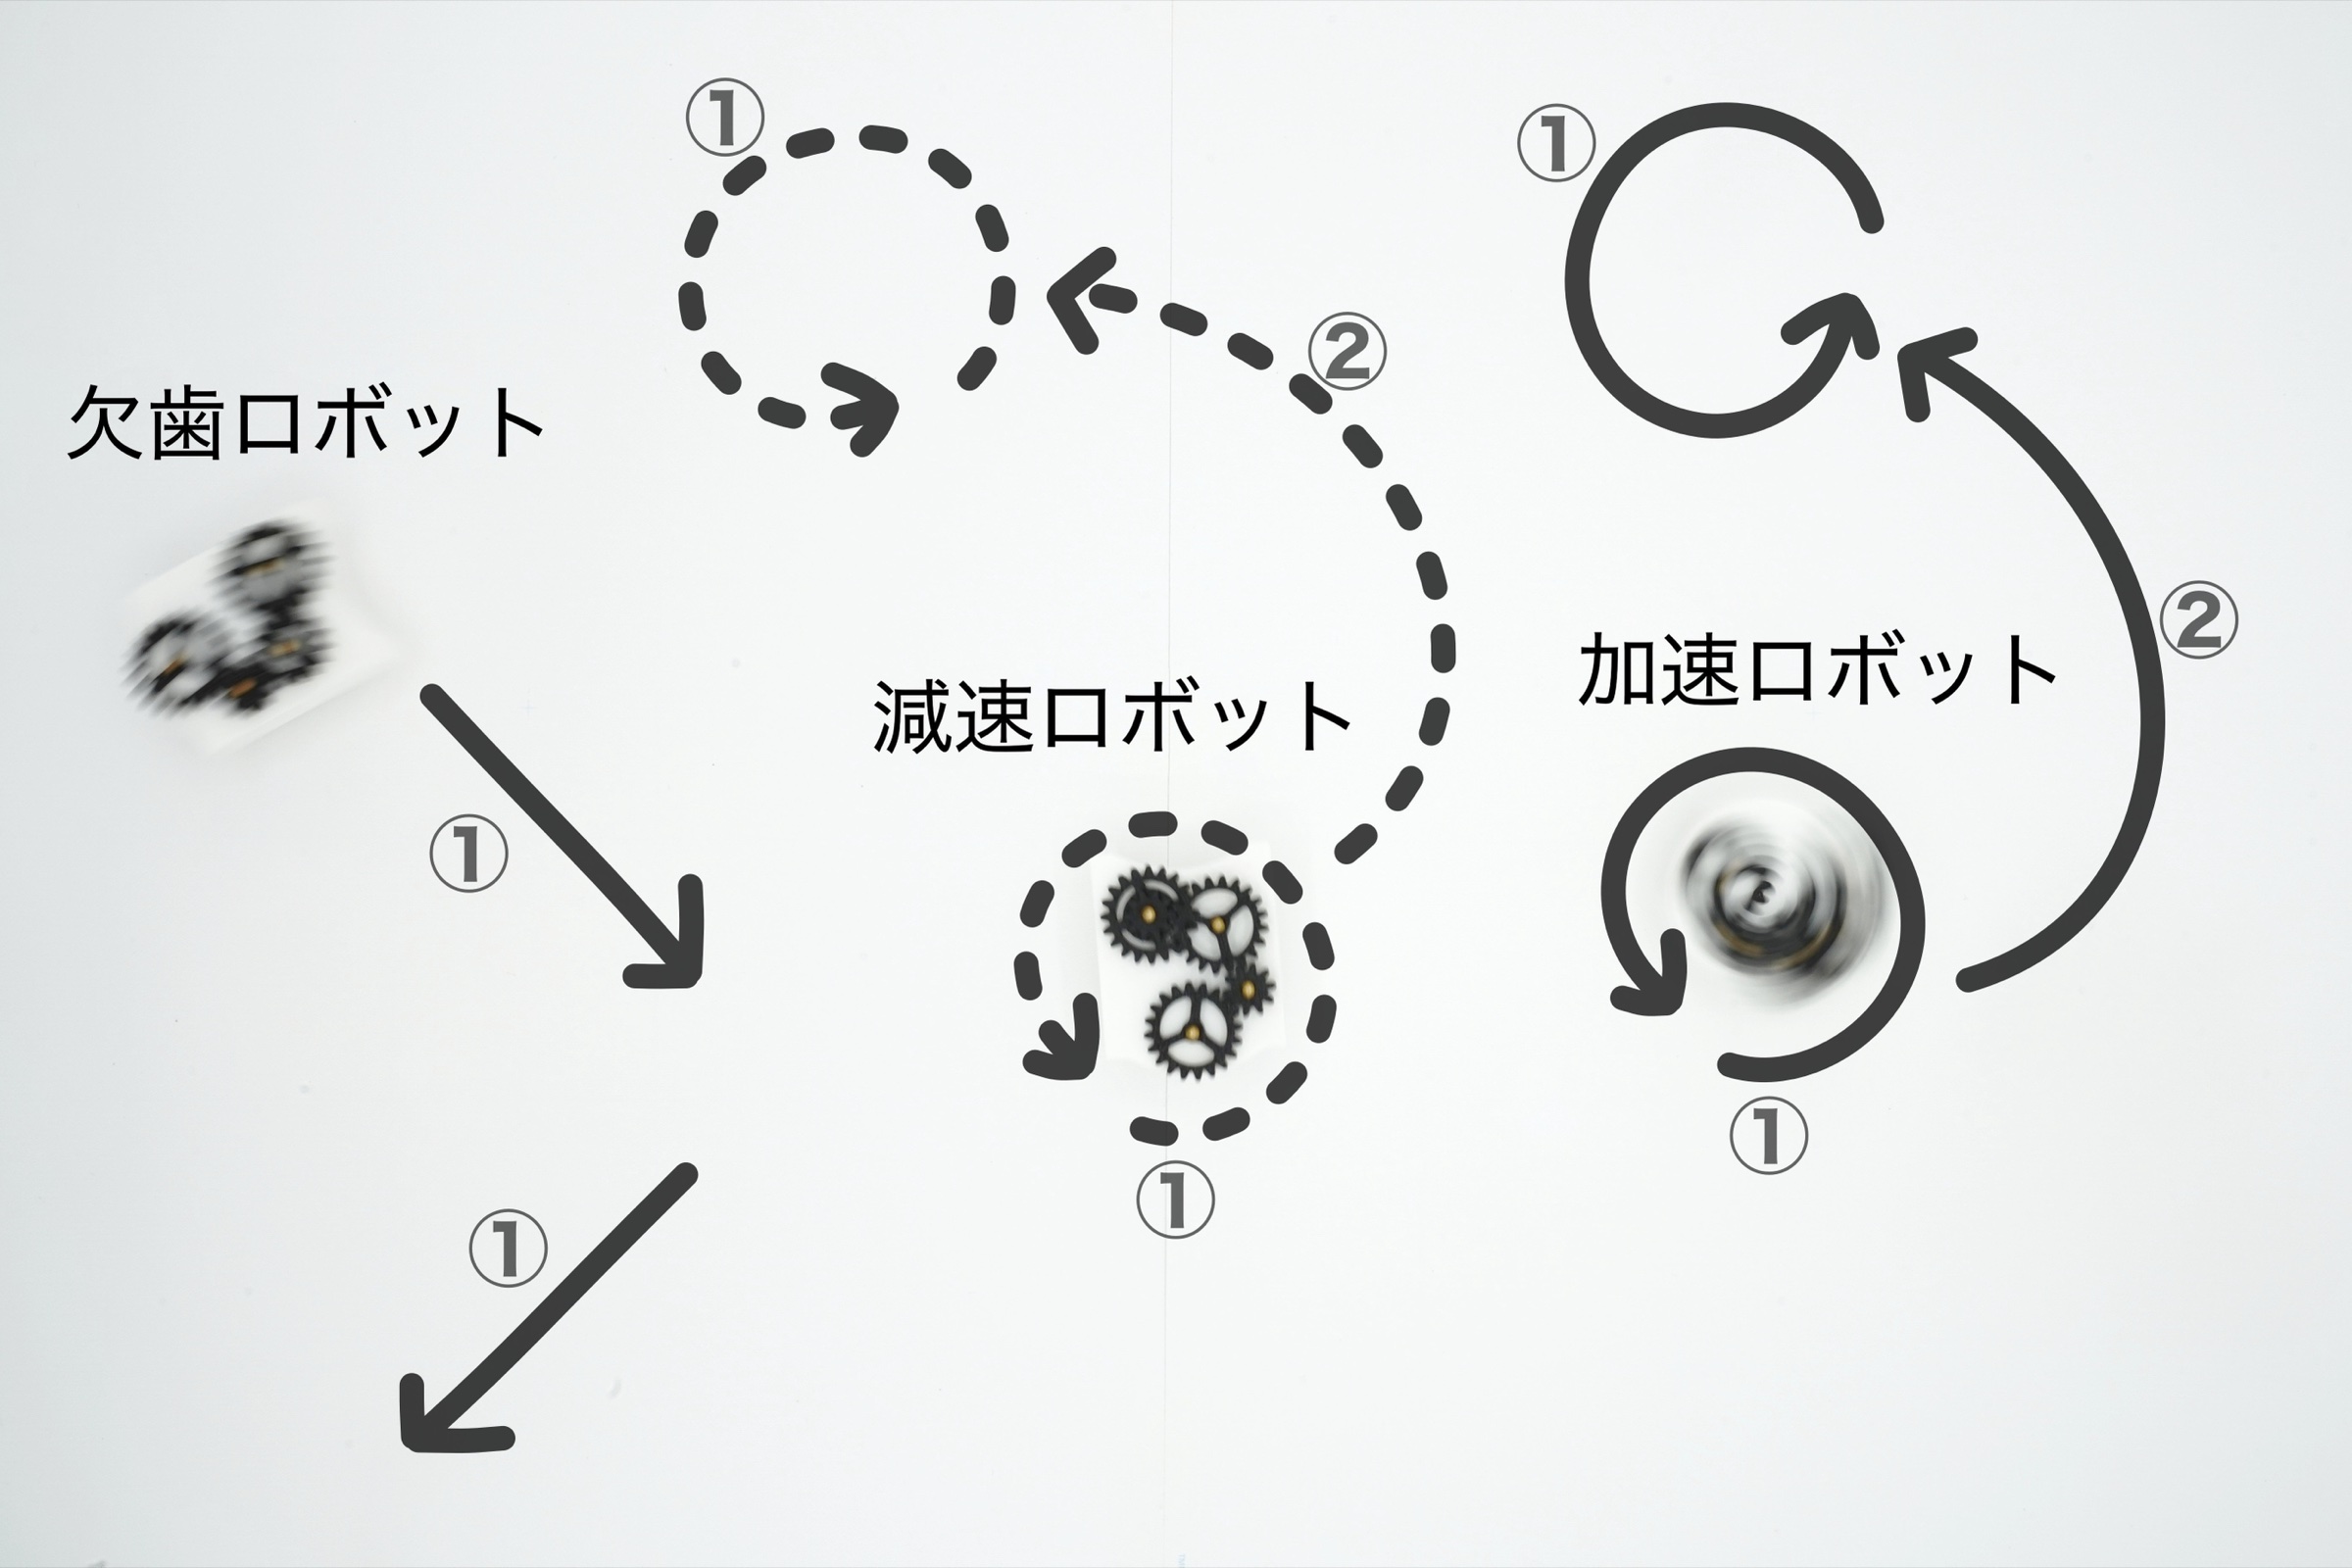 歯車の特性に応じたロボットの動き
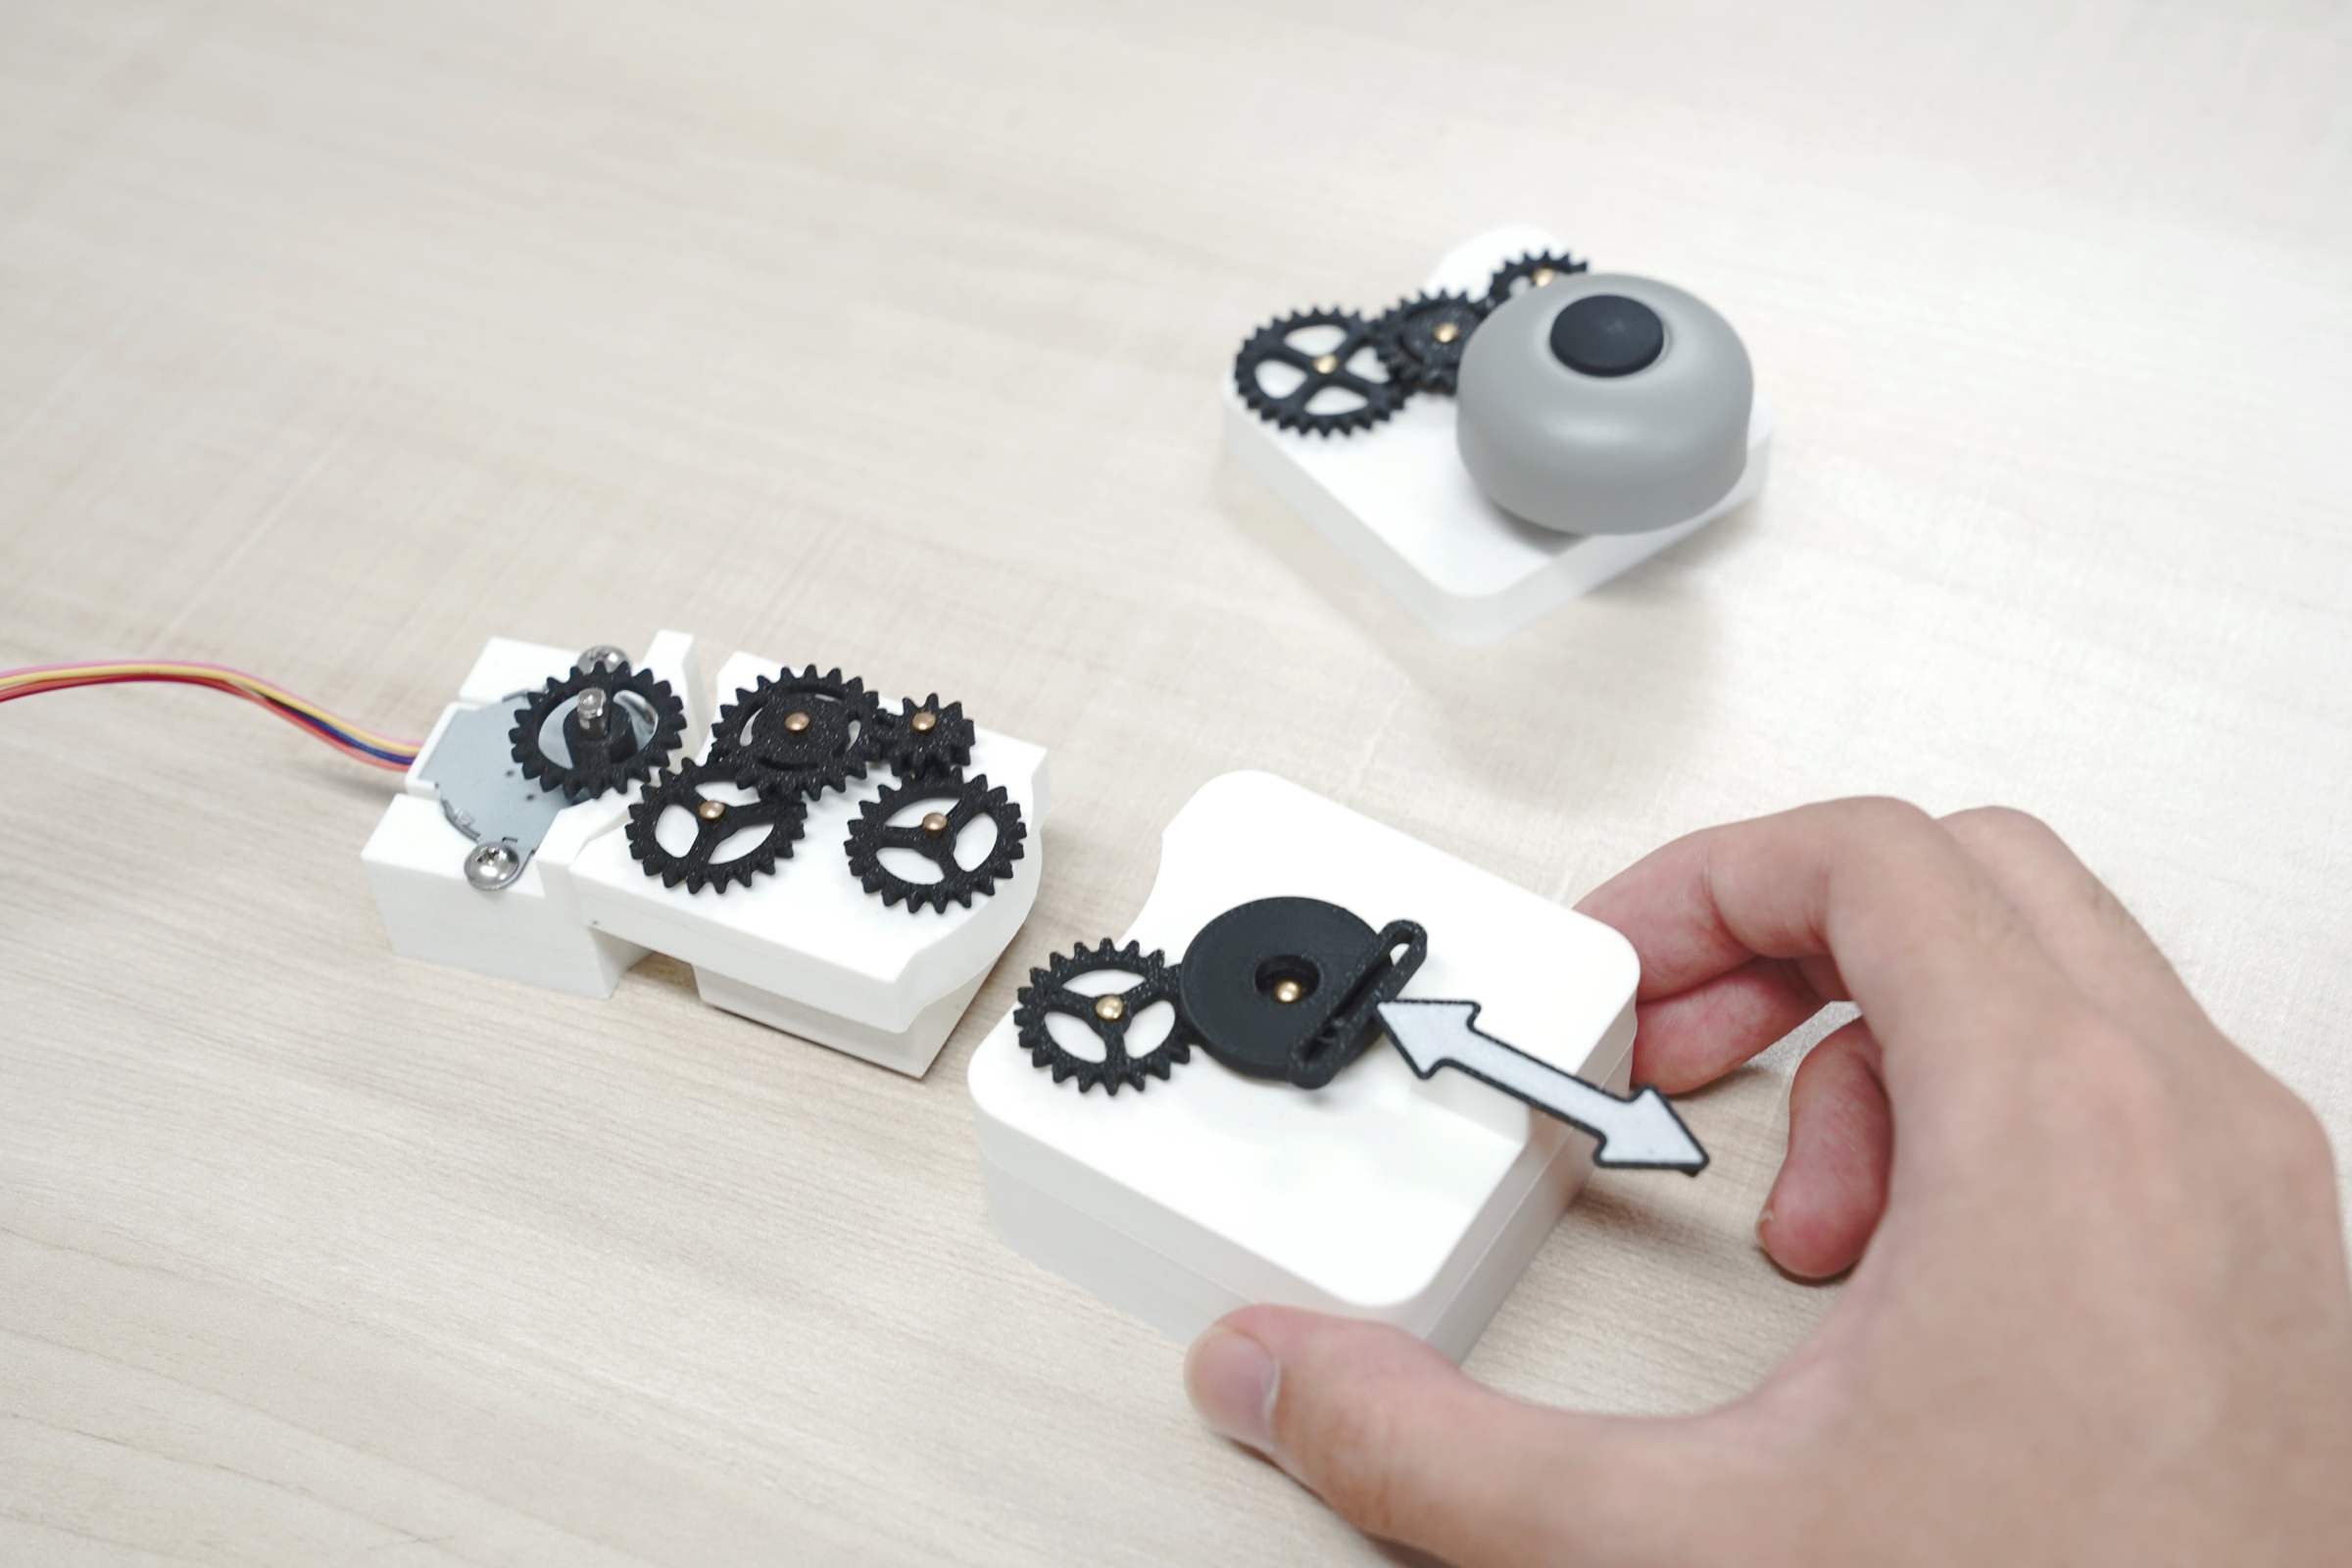 最終的な動きを表現するユニットを繋げて動力伝達特性を理解する
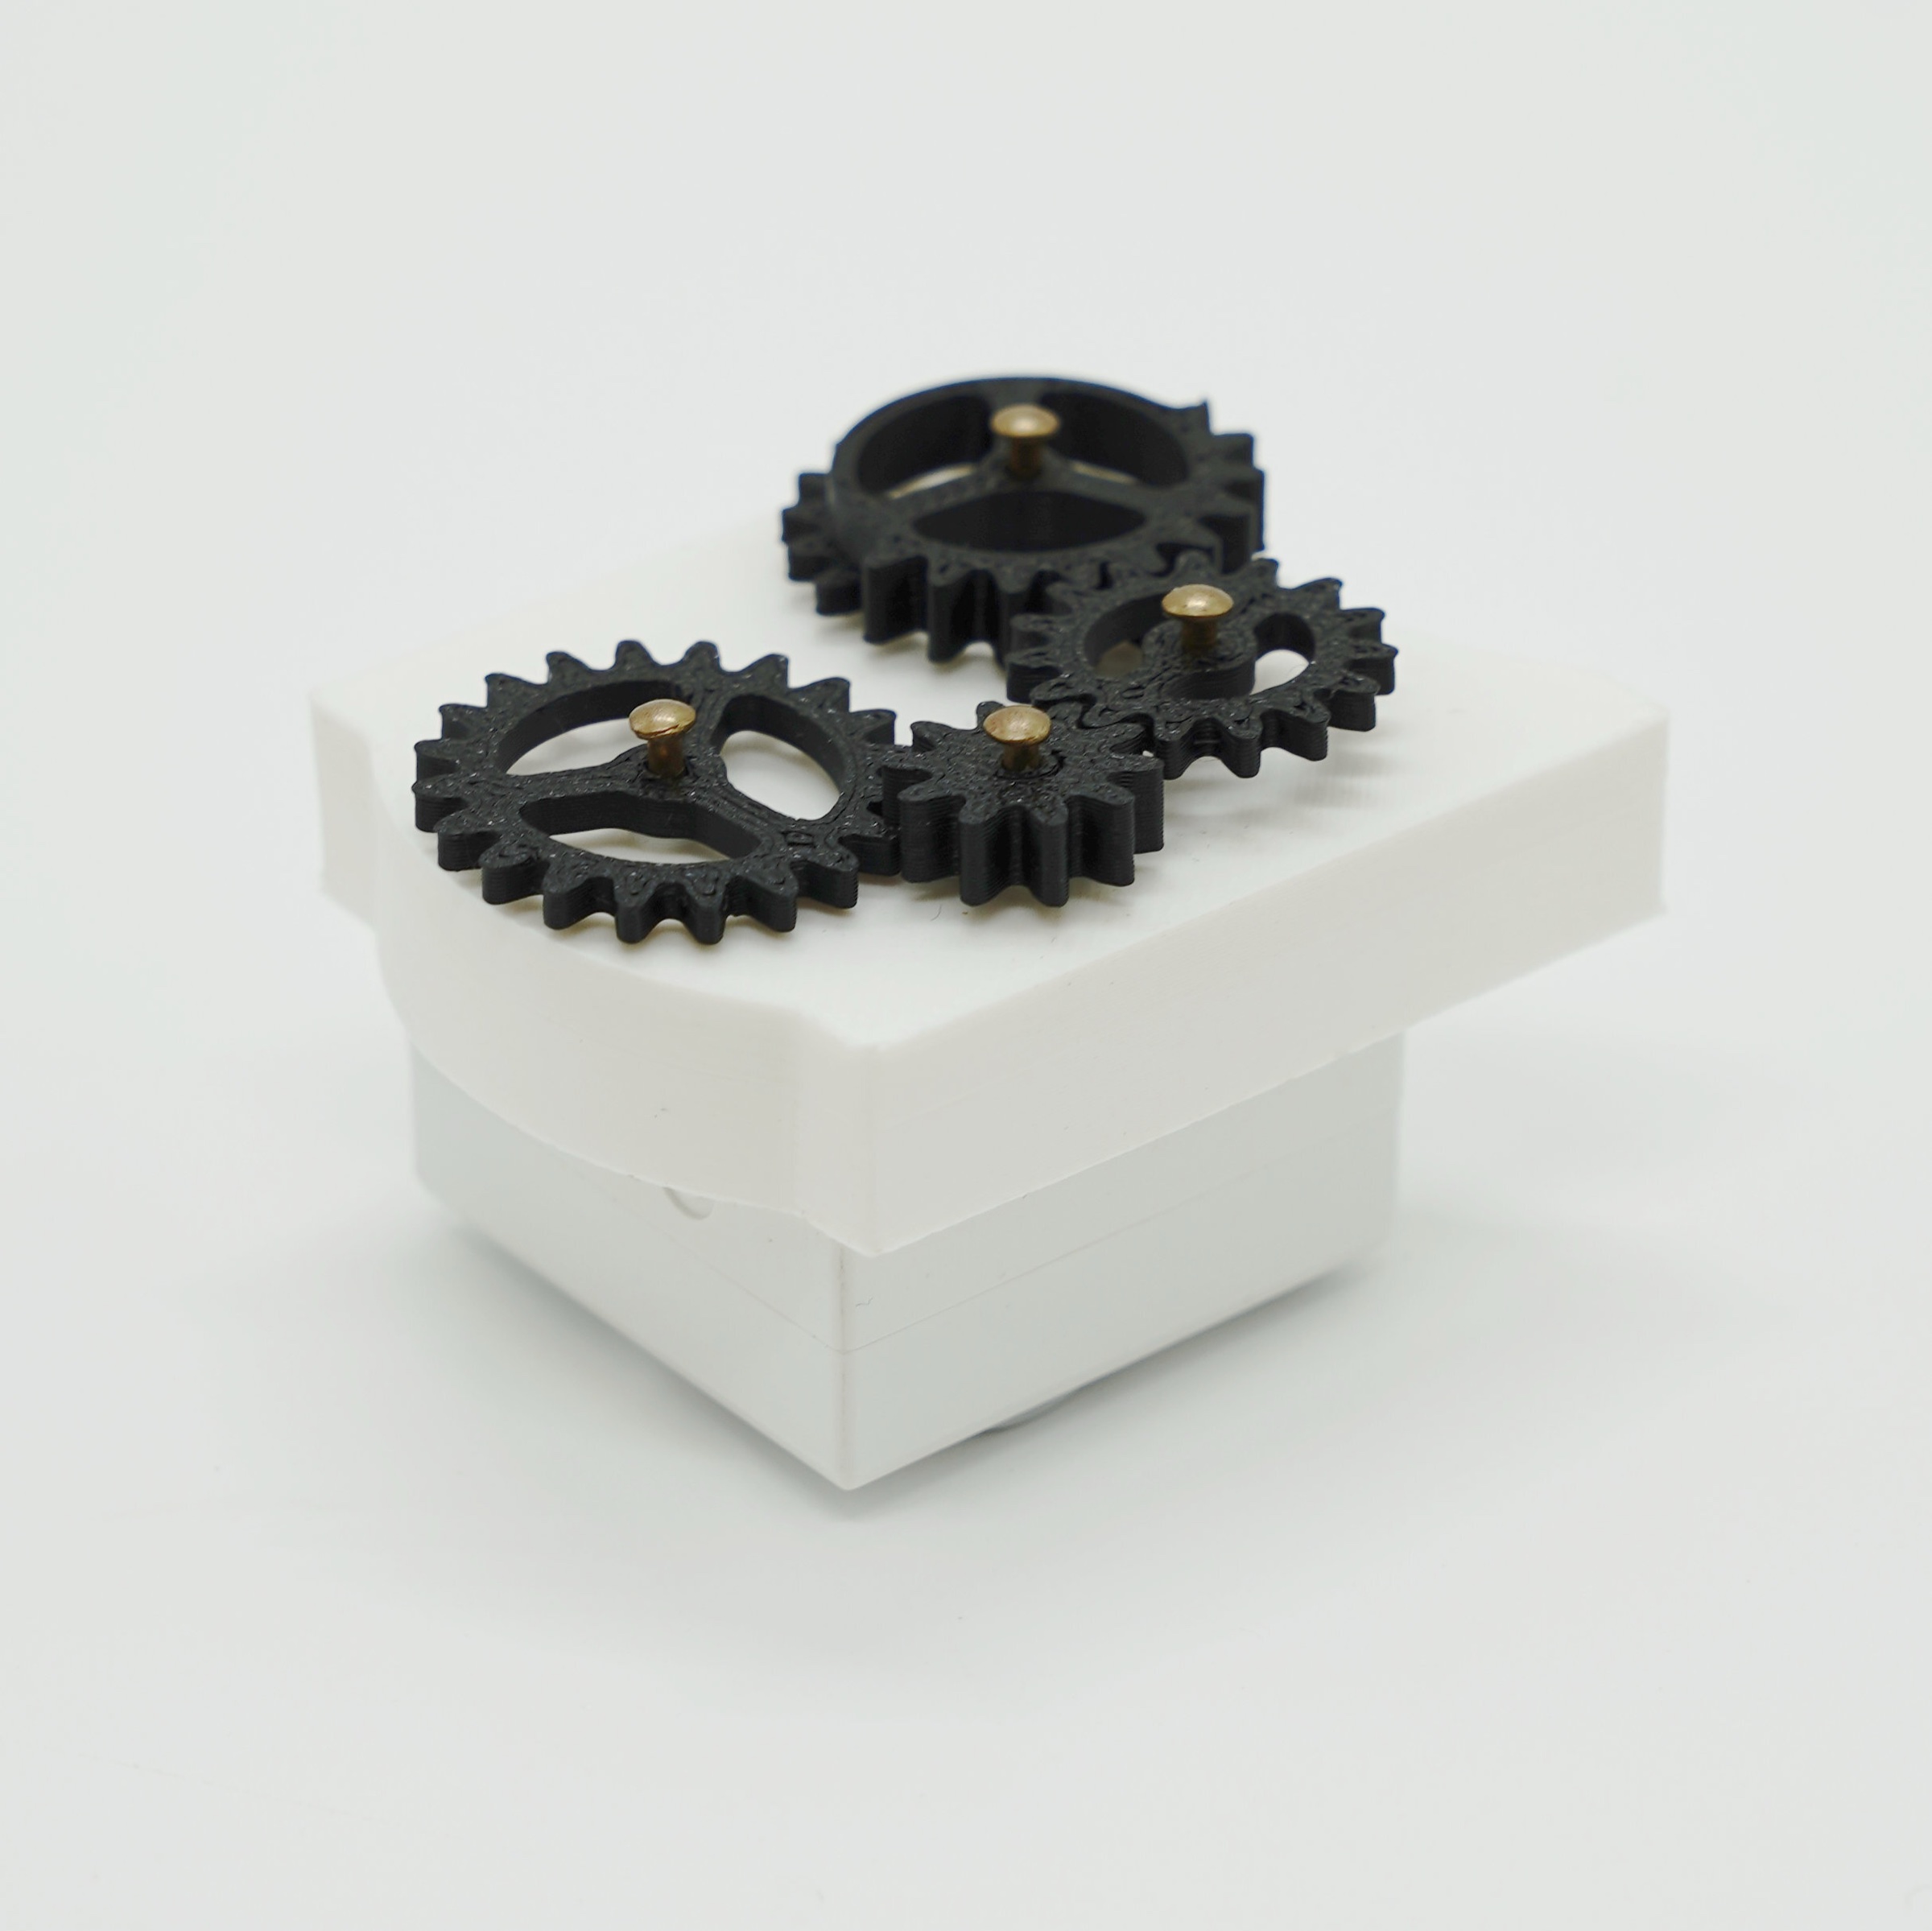 動力伝達ロボットユニット
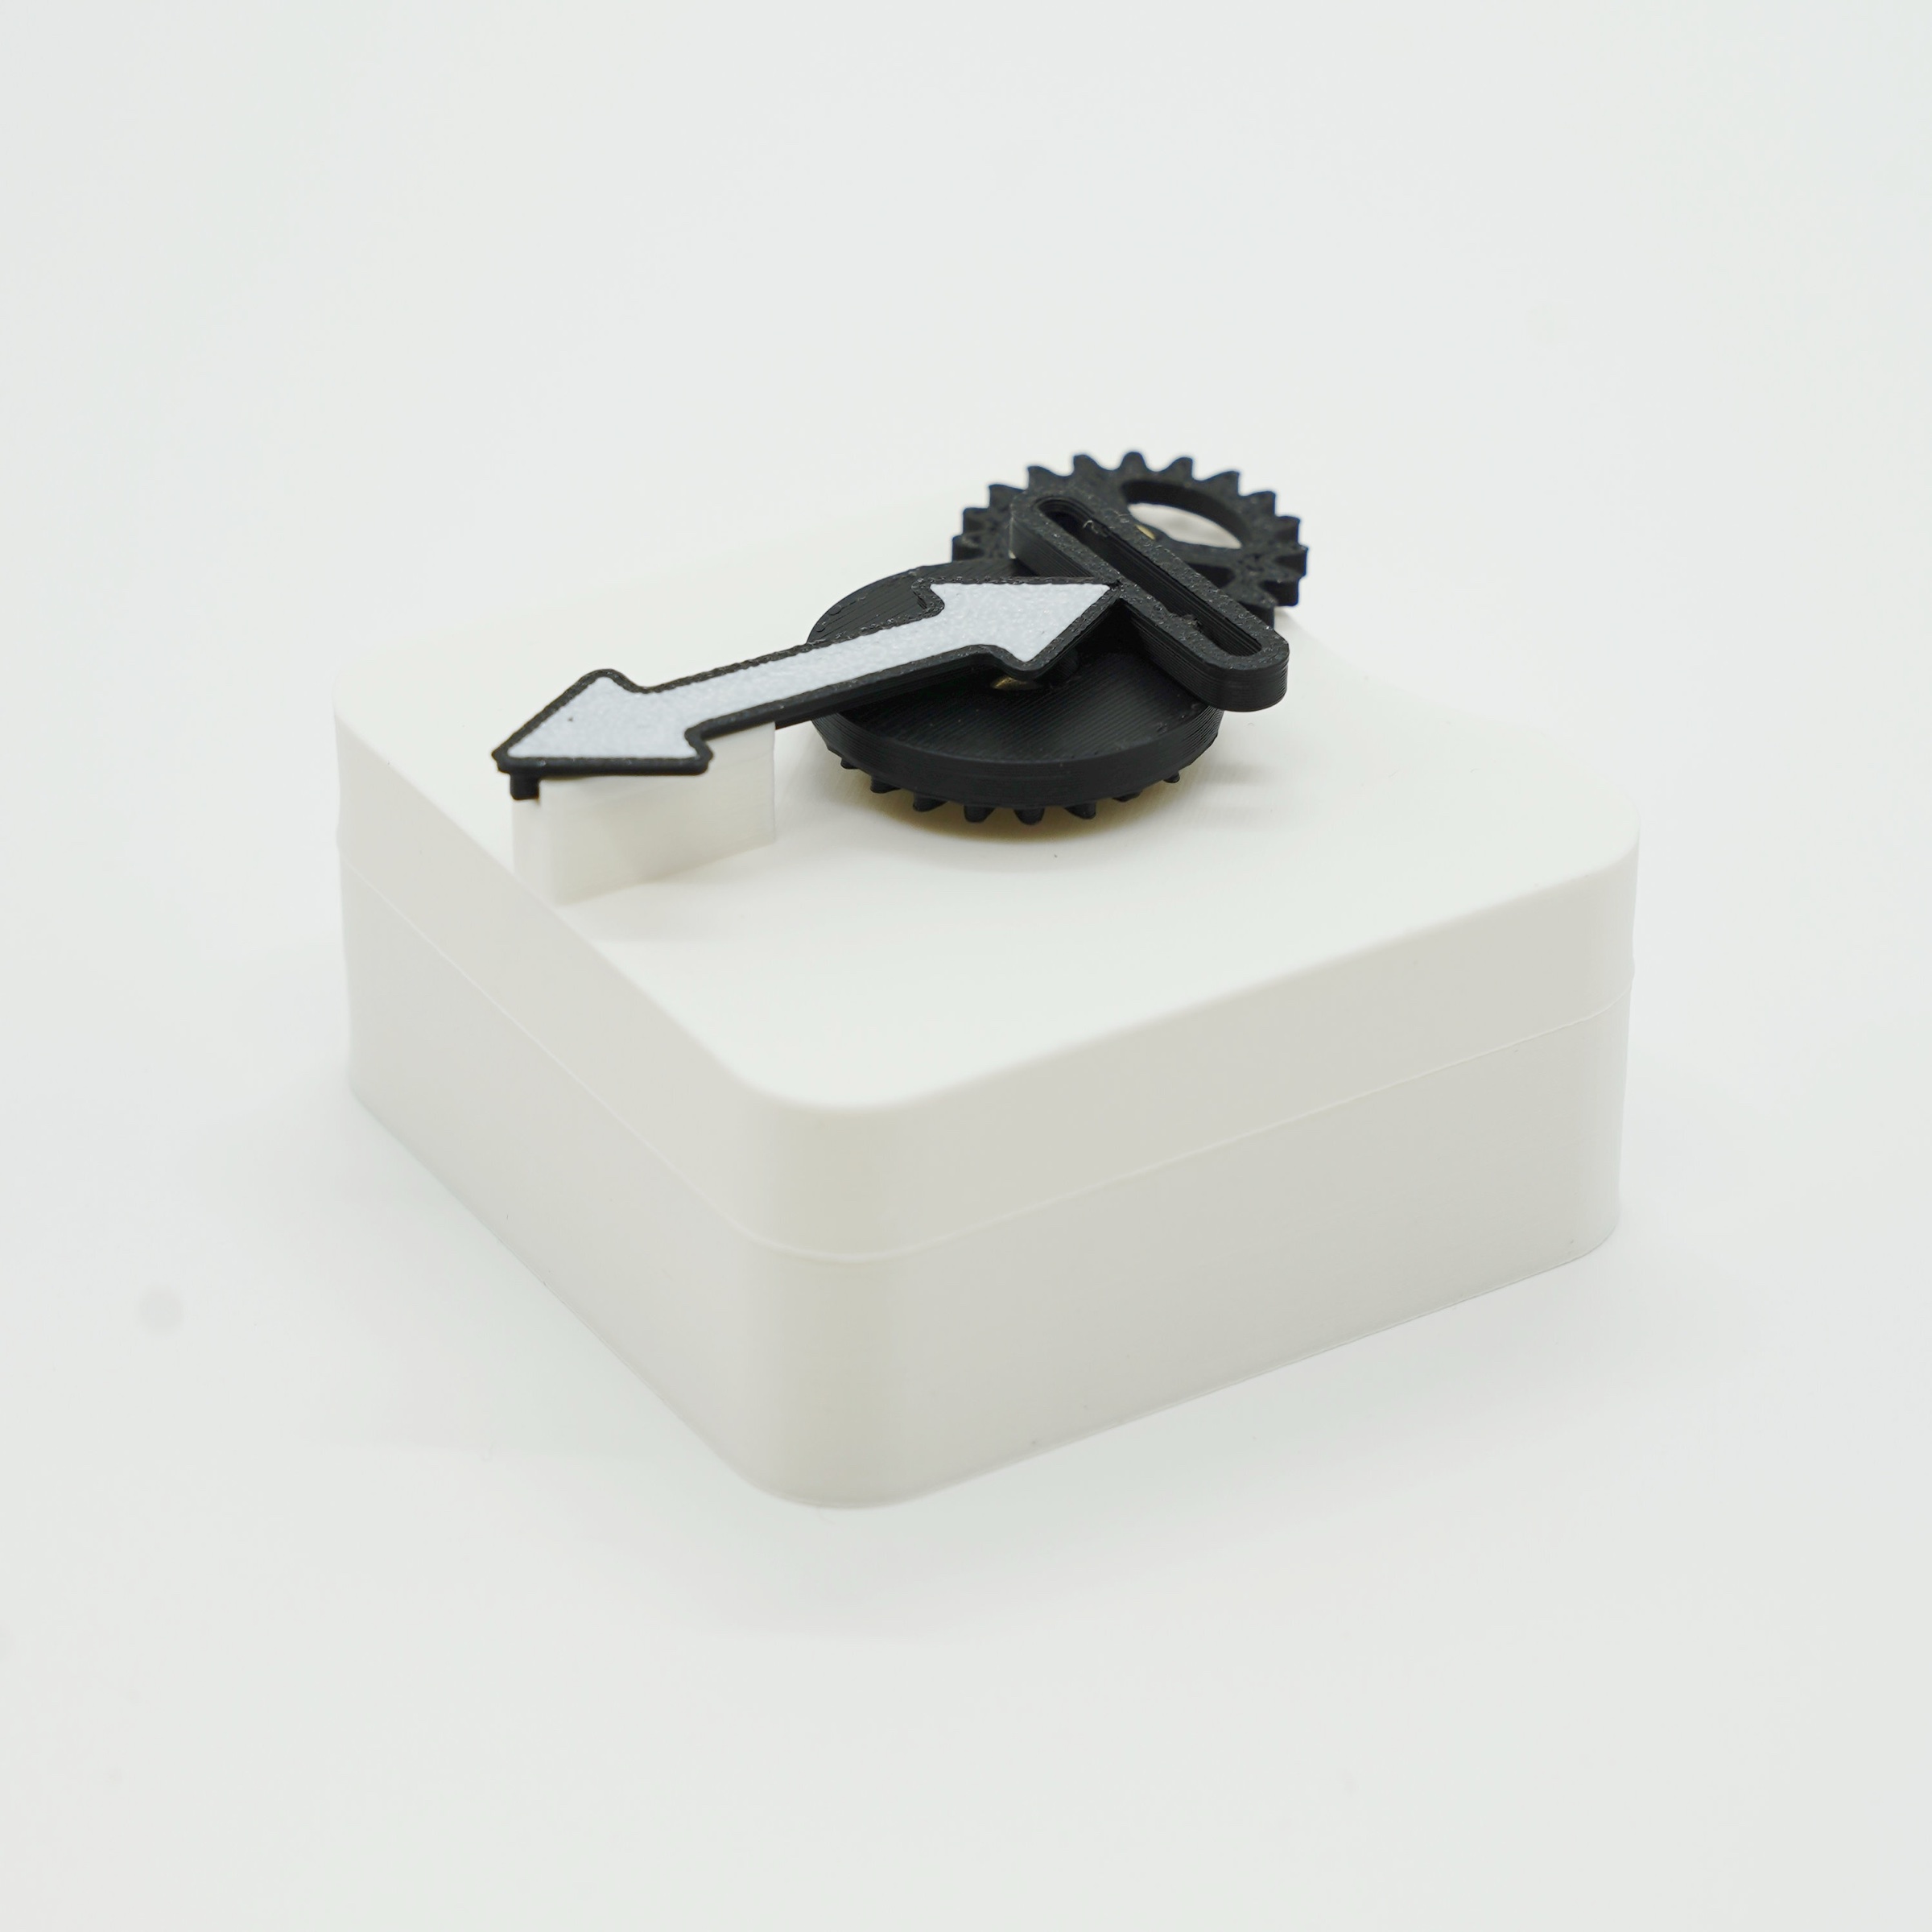 出力ロボットユニット
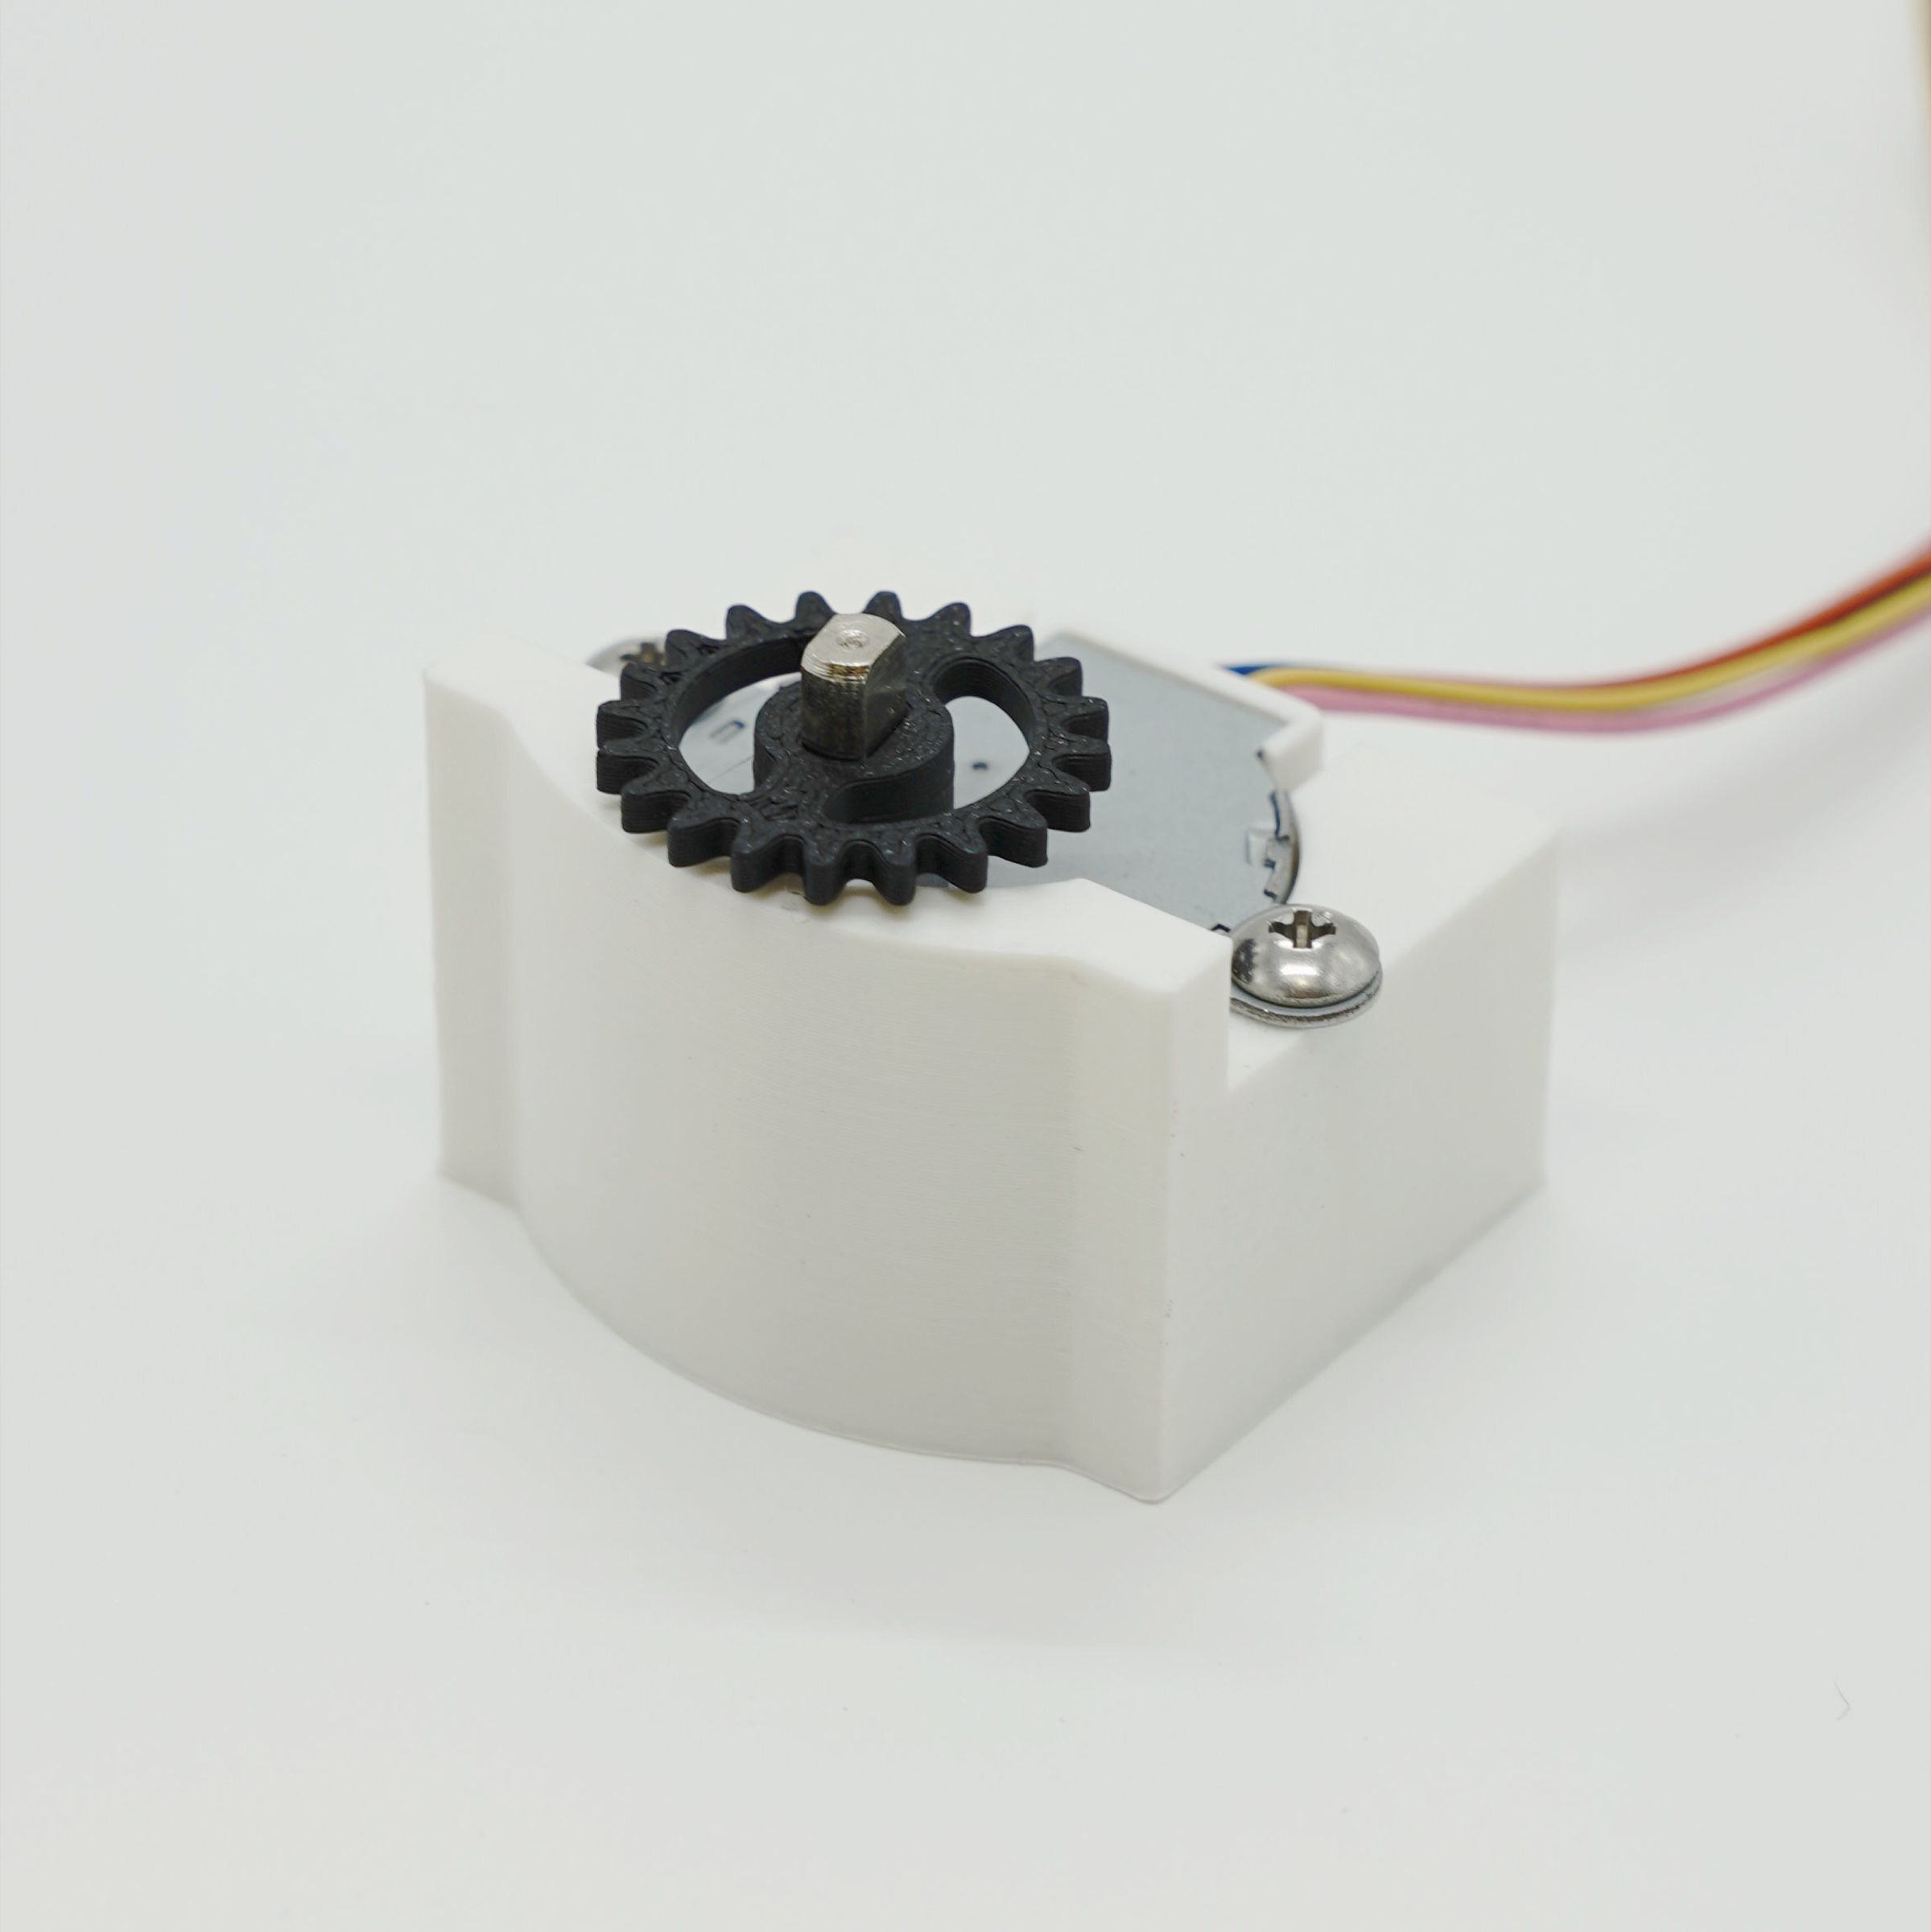 動力源ユニット